Physical AI چیست؟ وقتی هوش مصنوعی از کامپیوتر بیرون میآید.
تا همین چند سال پیش، وقتی درباره هوش مصنوعی صحبت میکردیم، بیشتر با چیزی سروکار داشتیم که داخل یک کامپیوتر یا گوشی زندگی میکرد.
ما سؤال میپرسیدیم و AI جواب میداد.
متن تولید میکرد.
تصویر میساخت.
کد مینوشت.
یا اطلاعات را تحلیل میکرد.
اما نسل جدید هوش مصنوعی قرار است یک قدم فراتر برود.
این بار AI فقط قرار نیست دنیای واقعی را توصیف کند؛ بلکه قرار است آن را ببیند، درک کند و روی آن اثر بگذارد.
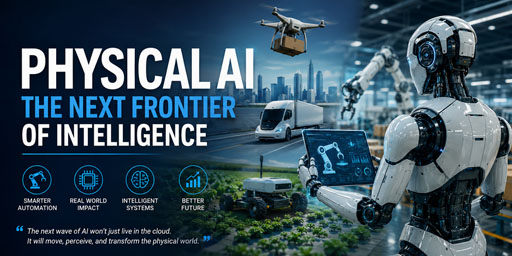
اینجاست که مفهوم Physical AI یا هوش مصنوعی فیزیکی مطرح میشود.
به زبان ساده، Physical AI به سیستمهای هوش مصنوعی گفته میشود که میتوانند محیط فیزیکی را از طریق حسگرها درک کنند، درباره آن تصمیم بگیرند و سپس با استفاده از یک دستگاه فیزیکی مانند ربات، خودرو یا ماشین صنعتی دست به عمل بزنند. IBM نیز Physical AI را ترکیبی از مدلهای AI، حسگرها و عملگرها میداند که به سیستم اجازه میدهد محیط را درک کند، تصمیم بگیرد و نتیجه عمل خود را مشاهده کند.
پادکست مقاله
تفاوت Physical AI با هوش مصنوعی معمولی چیست؟
فرض کنید از یک مدل هوش مصنوعی بپرسید:
«چگونه یک لیوان را از روی میز بردارم؟»
یک AI معمولی میتواند مراحل انجام این کار را برای شما توضیح دهد.
اما Physical AI باید خودش این کار را انجام دهد.
یعنی ابتدا:
دوربین → دیدن لیوان
سپس:
AI → تشخیص موقعیت لیوان
بعد:
مدل هوش مصنوعی → برنامهریزی حرکت
و در نهایت:
موتور و بازوی ربات → گرفتن لیوان
اگر لیوان کمی جابهجا شود، ربات باید دوباره شرایط را بررسی کند و حرکت خود را تغییر دهد.
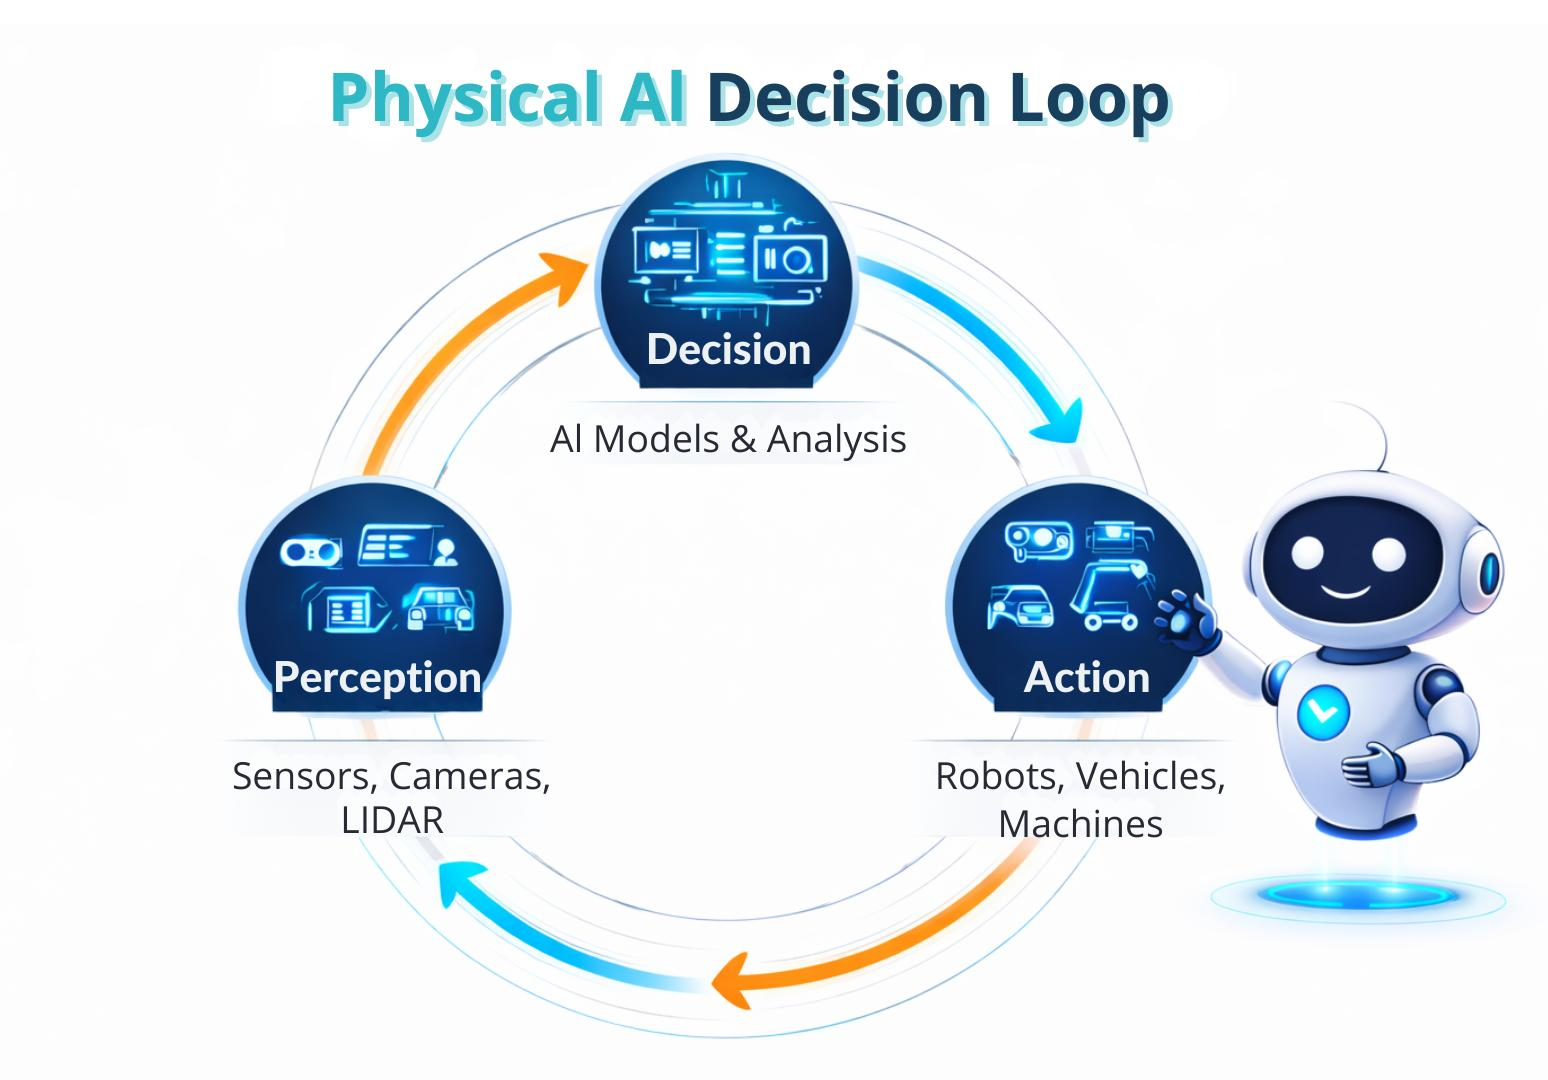
بنابراین Physical AI فقط «پاسخ دادن» نیست؛ بلکه یک چرخه دائمی از دیدن، تصمیم گرفتن، عمل کردن و بررسی نتیجه است.
Physical AI چگونه کار میکند؟
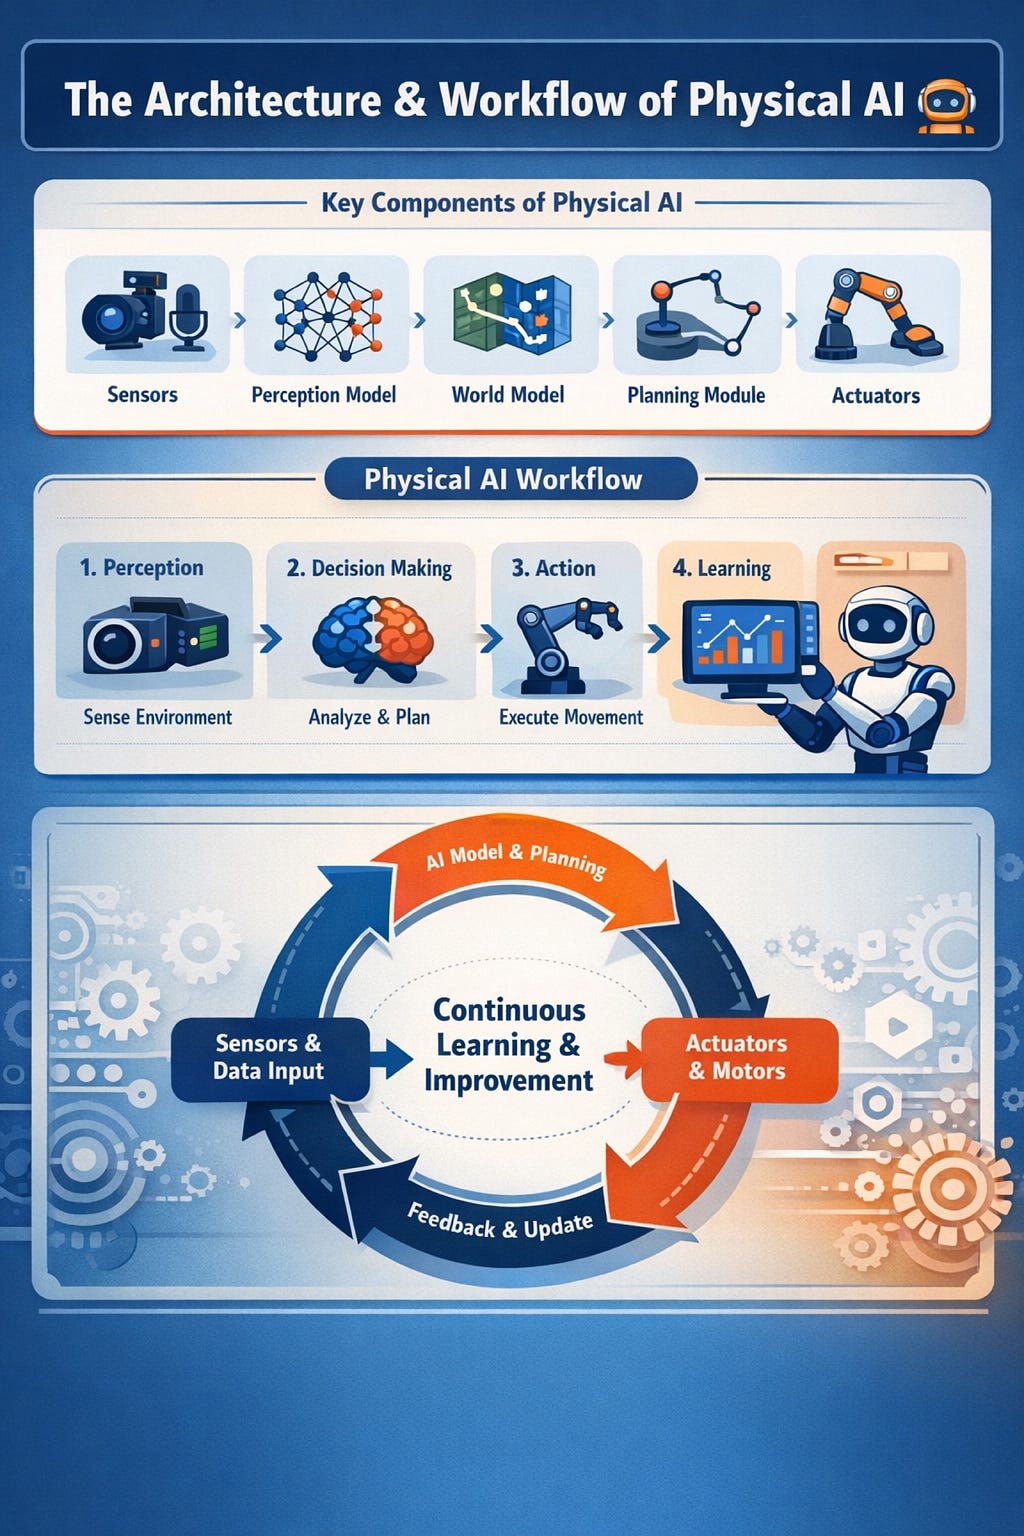
یک سیستم Physical AI معمولاً از چند بخش اصلی تشکیل میشود.
۱. حسگرها
سیستم ابتدا باید بتواند دنیای اطراف خود را مشاهده کند.
برای این کار میتوان از مواردی مانند:
- دوربین
- میکروفون
- سنسور عمق
- سنسور نیرو
- LiDAR
- سنسورهای حرکتی
- سنسورهای موقعیت
استفاده کرد.
در نتیجه، ربات میتواند اطلاعاتی درباره محیط اطراف خود دریافت کند.
۲. مدل هوش مصنوعی
اطلاعات حسگرها سپس به مدلهای هوش مصنوعی داده میشوند.
این مدل باید بتواند محیط را تفسیر کند و برای مثال بفهمد:
«این یک فنجان است.»
یا:
«این مسیر مسدود شده است.»
یا حتی:
«برای برداشتن این جسم باید دستم را از سمت دیگری حرکت بدهم.»
۳. تصمیمگیری
در مرحله بعد، سیستم باید تصمیم بگیرد که چه کاری انجام دهد.
برای مثال:
تشخیص جسم → نزدیک شدن → تنظیم موقعیت دست → گرفتن جسم → انتقال آن
۴. عملگرها
در نهایت تصمیم AI باید به حرکت فیزیکی تبدیل شود.
موتورها، بازوها، چرخها یا سایر تجهیزات مکانیکی وارد عمل میشوند.
۵. بازخورد
مهمترین بخش ماجرا همینجاست.
سیستم دوباره محیط را بررسی میکند تا ببیند آیا کاری که انجام داده موفق بوده است یا خیر.
اگر جسم افتاده باشد، ربات باید متوجه شود.
اگر مسیر بسته شده باشد، باید مسیر جدیدی پیدا کند.
بنابراین سیستم دائماً در یک چرخه قرار دارد:
Perceive → Reason → Act → Observe
یا به زبان ساده:
درک کن → تصمیم بگیر → عمل کن → نتیجه را بررسی کن
چرا Physical AI در سال ۲۰۲۶ مهم شده است؟
در سالهای گذشته، بخش بزرگی از پیشرفت AI مربوط به متن، تصویر، صدا و نرمافزار بود.
اما اکنون شرکتهای بزرگ فناوری تلاش میکنند همین قابلیتهای هوش مصنوعی را وارد دنیای فیزیکی کنند.
برای نمونه، NVIDIA در سال ۲۰۲۶ پلتفرمها و مدلهایی مانند Cosmos، Isaac و GR00T را برای توسعه و آموزش سیستمهای Physical AI و رباتها معرفی و توسعه داده است. این اکوسیستم شامل شبیهسازی، داده مصنوعی، مدلهای رباتیک و زیرساخت پردازشی است.
از طرف دیگر، Google DeepMind نیز روی مدلهای Gemini Robotics کار میکند که هدف آنها استفاده از مدلهای چندوجهی برای کنترل رباتها و انجام وظایف پیچیده در محیط واقعی است.
به همین دلیل، Physical AI دیگر فقط یک ایده آزمایشگاهی نیست و به یکی از مسیرهای مهم توسعه رباتیک تبدیل شده است.
رباتهای انساننما؛ یکی از مهمترین کاربردهای Physical AI
احتمالاً جذابترین نمونه Physical AI، ربات انساننما است.
یک ربات انساننما برخلاف رباتهای صنعتی سنتی قرار نیست فقط یک حرکت مشخص را بارها تکرار کند.
هدف این است که بتواند محیط را مشاهده کند و با توجه به شرایط، رفتار خود را تغییر دهد.
برای مثال، ربات میتواند ببیند که یک جعبه روی زمین قرار دارد، وزن و موقعیت تقریبی آن را ارزیابی کند و سپس برای برداشتن آن برنامهریزی کند.
این تفاوت بسیار مهم است.
رباتهای سنتی معمولاً برای محیطهای مشخص و وظایف مشخص برنامهریزی میشوند؛ اما Physical AI تلاش میکند رباتها را سازگارتر و عمومیتر کند. Google DeepMind نیز دقیقاً روی تواناییهایی مانند درک چندوجهی، کنترل کل بدن و انجام وظایف پیچیده توسط رباتها کار میکند.
Physical AI فقط برای رباتها نیست
یکی از اشتباهات رایج این است که Physical AI را فقط با ربات انساننما یکی بدانیم.
در واقع دامنه آن بسیار گستردهتر است.
خودروهای خودران
خودروی خودران باید:
- جاده را ببیند
- خودروهای دیگر را تشخیص دهد
- عابر پیاده را شناسایی کند
- سرعت را تنظیم کند
- مسیر را انتخاب کند
- و در نهایت فرمان، ترمز و شتاب را کنترل کند.
به همین دلیل خودروهای خودران را نیز میتوان نمونهای از AI در دنیای فیزیکی دانست. مرکز CSET نیز خودروهای خودران، رباتها و فضاهای هوشمند را در حوزه Physical AI قرار میدهد.
کارخانهها
در کارخانهها، Physical AI میتواند به رباتهایی کمک کند که در کنار خطوط تولید کار میکنند و در برابر تغییرات محیطی انعطاف بیشتری دارند.
کشاورزی
رباتها میتوانند محصولات را بررسی کنند، علفهای هرز را تشخیص دهند یا عملیات مختلف کشاورزی را انجام دهند.
پزشکی
یکی دیگر از کاربردهای مهم، رباتهای پزشکی و جراحی است.
در این حوزه، ترکیب هوش مصنوعی، سنسورها و سیستمهای مکانیکی میتواند دقت و قابلیتهای تجهیزات پزشکی را افزایش دهد.
انبارداری
رباتهای هوشمند میتوانند اشیا را پیدا کنند، جابهجا کنند و مسیر خود را در محیط تغییر دهند.
تفاوت ربات قدیمی با Physical AI
برای درک بهتر موضوع، یک ربات کارخانهای قدیمی را تصور کنید.
به آن میگوییم:
«این قطعه را بردار و در این نقطه قرار بده.»
ربات این کار را طبق برنامه انجام میدهد.
اما اگر قطعه چند سانتیمتر جابهجا شود، ممکن است سیستم دچار مشکل شود؛ چون محیط برای آن دقیقاً همان چیزی نیست که در برنامه تعریف شده است.
در Physical AI هدف این است که ربات بتواند شرایط جدید را درک و با آن سازگار شود.
به همین دلیل، مرز بین «رباتیک» و «هوش مصنوعی» در حال کمرنگتر شدن است.
Deloitte نیز در گزارش Tech Trends 2026، Physical AI را مرحلهای از تکامل رباتیک توصیف میکند که در آن ماشینها میتوانند محیط را درک کنند، استدلال کنند و رفتار خود را با شرایط واقعی تطبیق دهند.

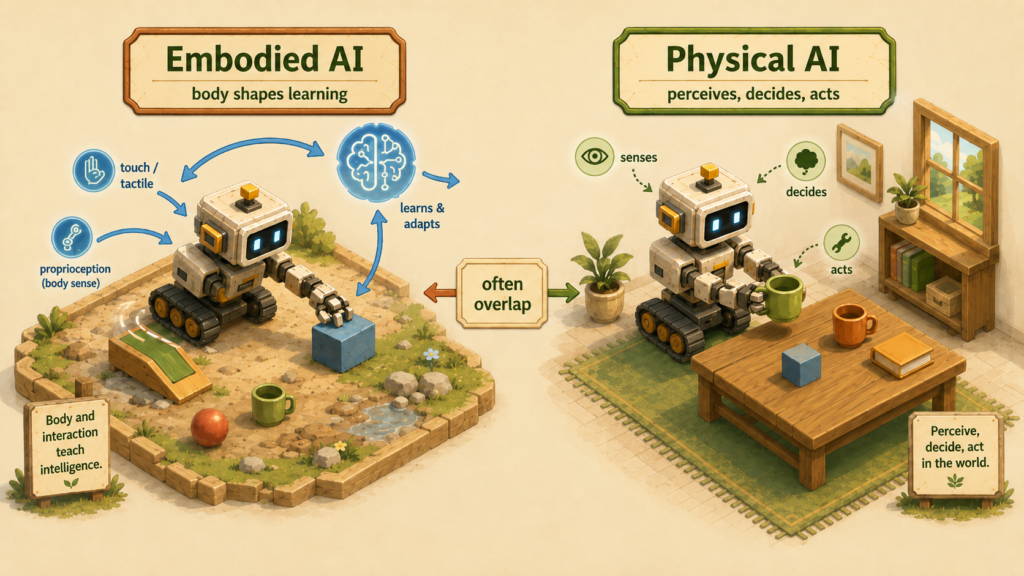
آیا Physical AI همان Embodied AI است؟
در بسیاری از مطالب، این دو اصطلاح تقریباً به جای یکدیگر استفاده میشوند.
Embodied AI یا «هوش مصنوعی تجسمیافته» بیشتر روی این ایده تأکید دارد که هوش مصنوعی از طریق یک بدن یا سیستم فیزیکی با محیط تعامل داشته باشد.
Physical AI نیز معمولاً به سیستمهایی اشاره میکند که هوش مصنوعی را به دنیای فیزیکی میآورند.
بنابراین در بسیاری از کاربردهای امروزی، این دو مفهوم همپوشانی بسیار زیادی دارند.
بزرگترین مشکل Physical AI چیست؟
اگر ساختن یک مدل AI فقط به داده و قدرت پردازشی نیاز داشت، توسعه Physical AI بسیار سادهتر بود.
اما دنیای واقعی قابل پیشبینی نیست.
یک ربات باید با مواردی مانند:
- نور متفاوت
- سطوح لغزنده
- اشیای ناشناخته
- افراد مختلف
- تغییر وزن اجسام
- برخوردهای ناگهانی
- تأخیر سنسورها
- خطای مکانیکی
- شرایط غیرمنتظره
مواجه شود.
در دنیای دیجیتال، اگر یک AI اشتباه کند میتوان دوباره خروجی تولید کرد.
اما اگر یک ربات در دنیای واقعی اشتباه کند، ممکن است یک جسم را بیندازد، به چیزی برخورد کند یا حتی به یک انسان آسیب بزند.
به همین دلیل ایمنی و کنترل یکی از مهمترین بخشهای توسعه Physical AI است.
آیا Physical AI میتواند جای انسان را بگیرد؟
این موضوع به نوع کار بستگی دارد.
در محیطهایی که وظایف تکراری، ساختاریافته و قابل پیشبینی هستند، استفاده از رباتهای هوشمند سادهتر است.
برای مثال:
کارخانه، انبار، لجستیک و برخی وظایف صنعتی
میتوانند زودتر از محیطهای پیچیده وارد این مرحله شوند.
اما یک خانه معمولی بسیار پیچیدهتر است.
یک ربات خانگی باید با صدها نوع وسیله، انسان، حیوان، سطح، نور و شرایط غیرقابل پیشبینی روبهرو شود.
به همین دلیل، تبدیل شدن Physical AI به یک دستیار عمومی خانگی هنوز یک چالش بزرگ محسوب میشود.
آینده Physical AI چگونه خواهد بود؟
اگر روند فعلی ادامه پیدا کند، احتمالاً شاهد ترکیب سه فناوری خواهیم بود:
هوش مصنوعی + رباتیک + سنسورها
در چنین شرایطی، AI دیگر فقط داخل یک صفحه نمایش قرار ندارد.
ممکن است در آینده:
- خودرو خودش رانندگی کند.
- ربات در کارخانه کار کند.
- ربات در انبار کالا جابهجا کند.
- پهپاد محیط را بررسی کند.
- ربات خانگی برخی کارهای روزمره را انجام دهد.
- تجهیزات پزشکی هوشمندتر شوند.
در واقع، هدف اصلی Physical AI این است که هوش دیجیتال را به توانایی انجام عمل فیزیکی تبدیل کند.
آیا Physical AI آینده هوش مصنوعی است؟
هنوز نمیتوان با قطعیت گفت Physical AI «آینده قطعی» هوش مصنوعی است؛ اما شواهد فعلی نشان میدهد که یکی از مسیرهای مهم توسعه AI در سال ۲۰۲۶ است.
گزارش CSET، Physical AI را نقطه اتصال AI و رباتیک میداند و شرکتهایی مانند NVIDIA و Google DeepMind نیز سرمایهگذاری و توسعه جدی در این حوزه دارند.
بنابراین احتمالاً در سالهای آینده، بیشتر از اینکه فقط درباره مدلهای جدید چتباتها صحبت کنیم، درباره مدلهایی صحبت خواهیم کرد که میتوانند چیزی را ببینند، تصمیم بگیرند و واقعاً کاری انجام دهند.
جمعبندی
Physical AI یعنی هوش مصنوعی وارد دنیای واقعی شود.
در هوش مصنوعی سنتی، خروجی ممکن است یک متن، تصویر، صدا یا کد باشد. با Physical AI، خروجی میتواند حرکت یک ربات، فرمان یک خودرو یا عملکرد یک ماشین واقعی باشد.
در نتیجه، این فناوری میتواند یکی از مهمترین نقاط اتصال میان دنیای نرمافزار و سختافزار باشد.
شاید در آینده وقتی میگوییم:
«هوش مصنوعی چه کاری میتواند انجام دهد؟»
دیگر پاسخ فقط «متن تولید کند» یا «به سؤال جواب دهد» نباشد؛ بلکه بتوانیم بگوییم:
«میتواند ببیند، تصمیم بگیرد و در دنیای واقعی عمل کند.»
سوالات متداول
Physical AI چیست؟
Physical AI نوعی هوش مصنوعی است که با استفاده از حسگرها، مدلهای AI و تجهیزات فیزیکی میتواند محیط واقعی را درک کند و در آن عمل انجام دهد.
آیا رباتهای انساننما Physical AI هستند؟
بله، بسیاری از رباتهای انساننما از نمونههای مهم Physical AI محسوب میشوند؛ البته Physical AI محدود به رباتهای انساننما نیست.
آیا خودروهای خودران Physical AI هستند؟
بله. خودروهای خودران باید محیط فیزیکی را حس کنند، تصمیم بگیرند و با کنترل خودرو روی محیط اثر بگذارند.
تفاوت Physical AI و ChatGPT چیست؟
یک مدل زبانی مانند ChatGPT عمدتاً در فضای دیجیتال با متن و داده کار میکند؛ Physical AI علاوه بر پردازش اطلاعات باید بتواند از طریق یک سیستم فیزیکی روی محیط واقعی عمل کند.
آیا Physical AI میتواند جای انسان را بگیرد؟
در برخی وظایف مشخص ممکن است بخشی از کار انسان را خودکار کند؛ اما توانایی عمومی و قابلاعتماد برای انجام تمام کارهای انسان هنوز وجود ندارد.
آیا Physical AI فقط برای رباتهاست؟
خیر. خودروهای خودران، پهپادها، ماشینهای صنعتی و برخی تجهیزات هوشمند نیز میتوانند در این حوزه قرار بگیرند.
منابع
- IBM – What is Physical AI?
- Google DeepMind – Gemini Robotics 2
- Google DeepMind – Gemini Robotics-ER 1.6
- NVIDIA – Physical AI and Robotics
- CSET – Physical AI: A Primer on AI-Robotics Convergence